A Universidade de Stuttgart anunciou dois projetos financiados pelo EIC Pathfinder e coordenados pelo Institute for Computational Design and Construction.
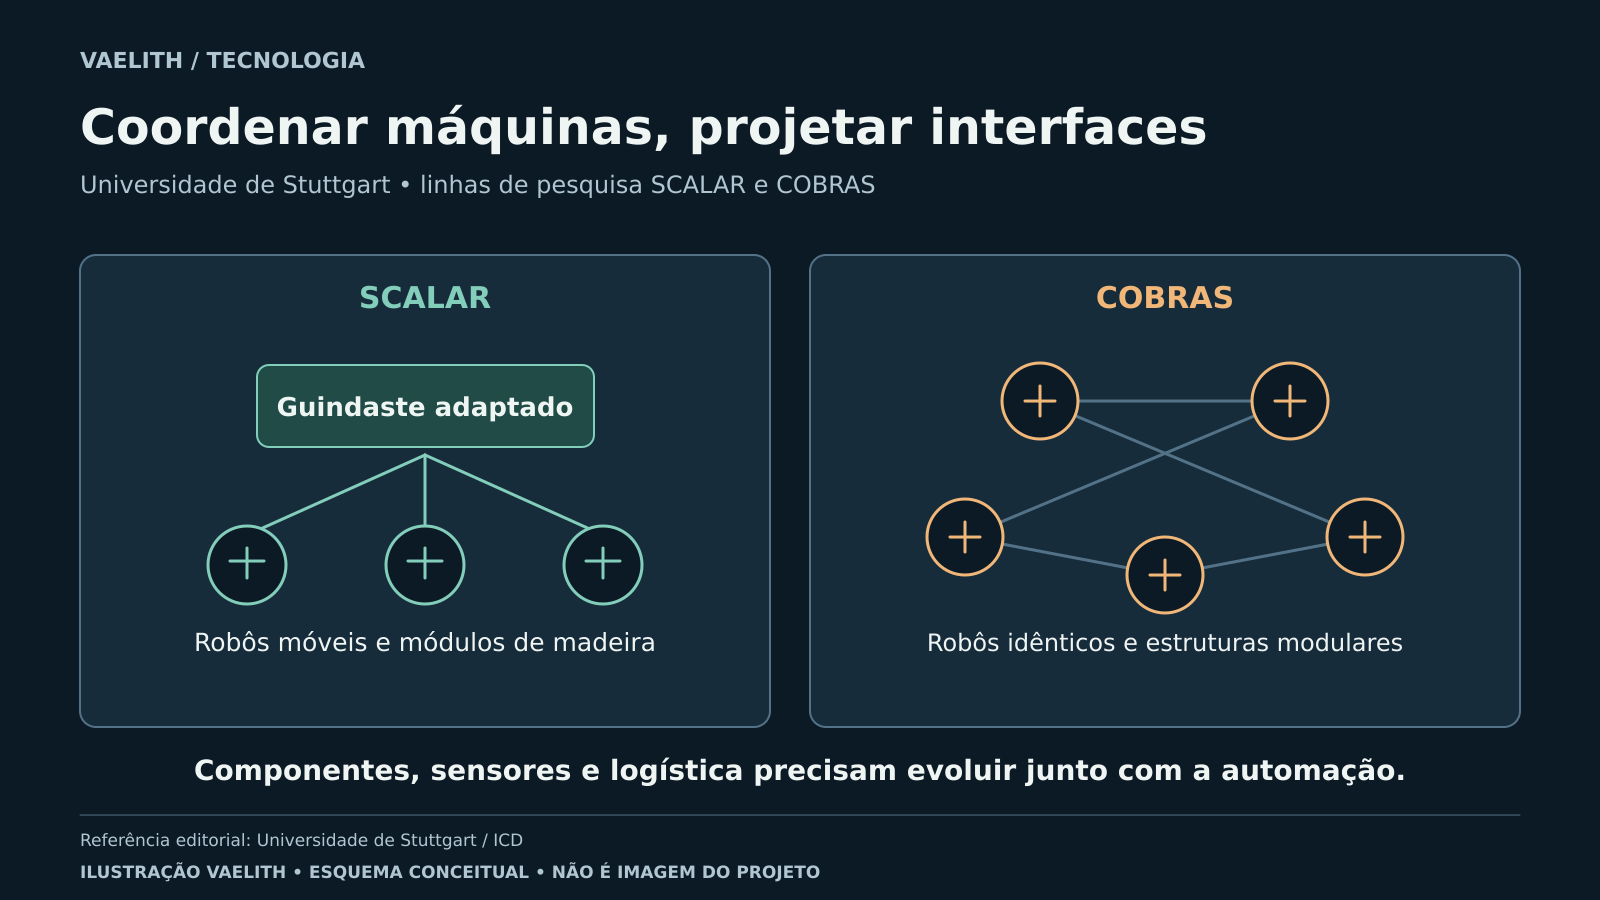
O SCALAR pretende combinar guindastes adaptados e robôs móveis na montagem de módulos de madeira, com simulação prévia e coordenação digital. O COBRAS investigará enxames de robôs idênticos para montar e desmontar estruturas espaciais modulares.
O anúncio descreve programas de pesquisa futuros, sem apresentar resultados de produtividade de um sistema comercial. Entre os desafios estão sensores que funcionem com poeira e iluminação variável e componentes concebidos para montagem automatizada e reutilização.
a pauta chama atenção para a relação entre projeto de componentes e execução. Automatizar uma sequência mal definida pode apenas deslocar o problema. O caminho apresentado permite acompanhar como interfaces, logística e informação de projeto evoluem juntas. Para o mercado brasileiro, o interesse imediato está nas perguntas de pesquisa e nos futuros demonstradores; projeções de prazo ou custo exigirão evidências que ainda precisam ser produzidas.